Хуманоидни роботи: какво могат и къде са ограниченията
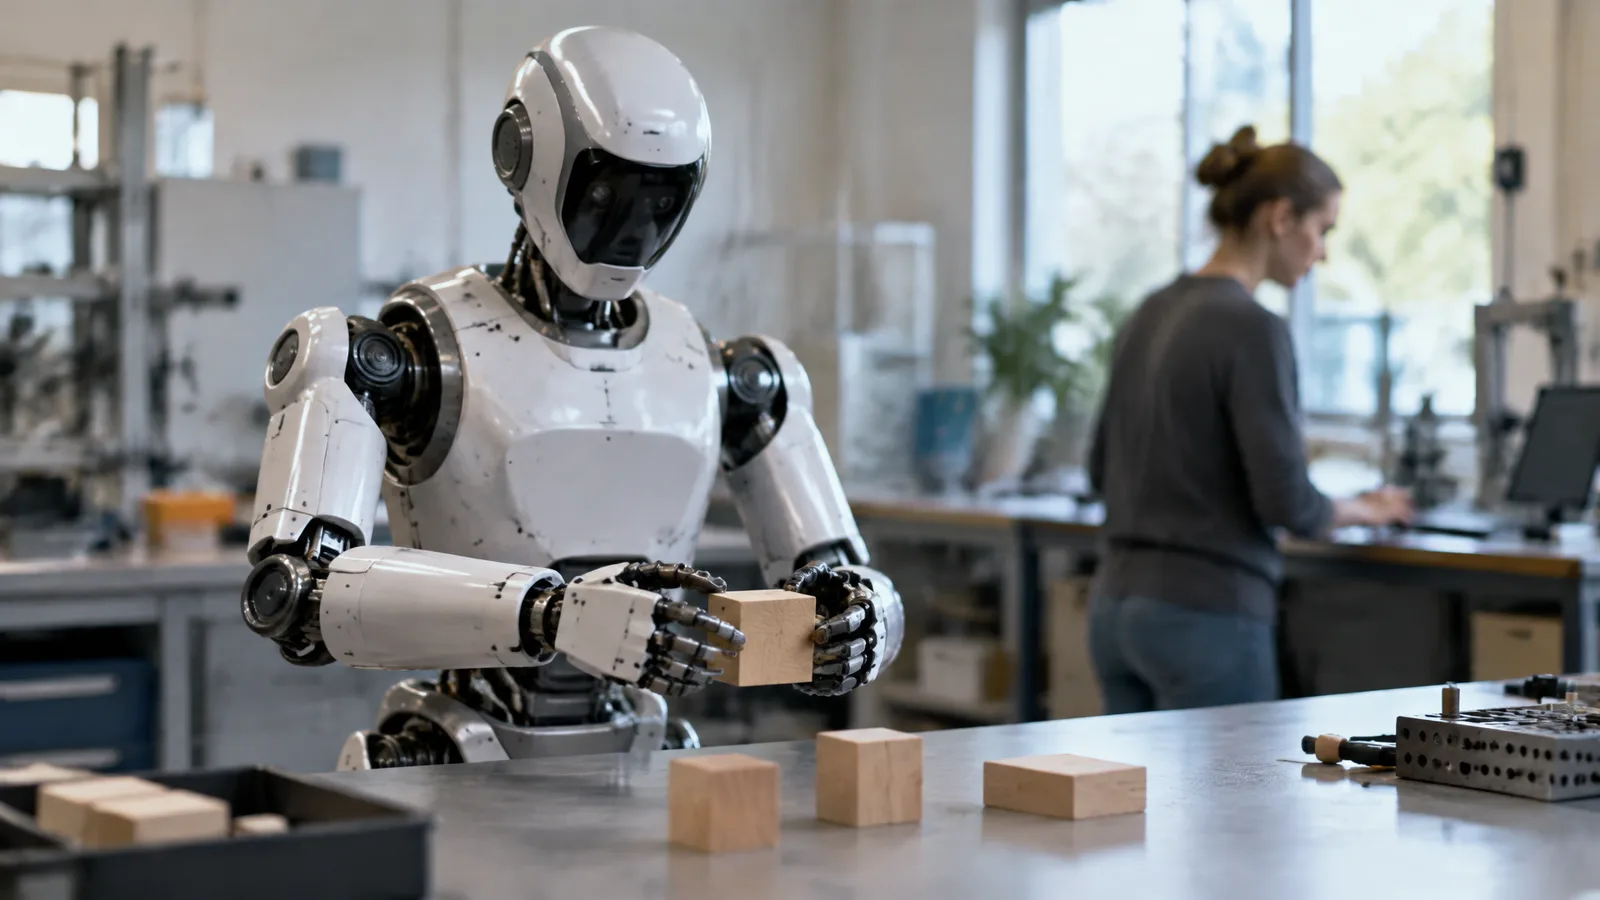
Хуманоид е робот с конструкция, наподобяваща човешкото тяло или части от него, създаден например да използва инструменти и да работи в пространства за хора. Човекоподобната форма обаче не означава универсални умения: реалните приложения трябва да се разграничават от изследователските демонстрации и бъдещите планове. ([nasa.gov](https://www.nasa.gov/robonaut2/))
Накратко
- Човекоподобната конструкция може да улесни използването на среда и инструменти, създадени за хора. ([nasa.gov](https://www.nasa.gov/robonaut2/what-is-a-robonaut/))
- Atlas, Digit и Robonaut 2 показват различни приложения, а не еднакъв набор от универсални умения. ([nasa.gov](https://www.nasa.gov/robonaut2/))
- Автономността трябва да се оценява спрямо конкретната задача и условията на работа. ([bostondynamics.com](https://bostondynamics.com/products/atlas/))
- Равновесието, интеграцията и защитните мерки са съществени части от роботизираната система. ([bostondynamics.com](https://bostondynamics.com/products/atlas/))
Какво означава „хуманоид“
В роботиката думата описва преди всичко устройството на машината. Не е необходимо роботът да има реалистично лице или дори завършено човешко тяло. Robonaut 2 на NASA например първоначално е изпратен в космоса като торс, закрепен към опора; впоследствие получава крайници за придвижване във вътрешността на Международната космическа станция. (nasa.gov)
Полезно е да разграничаваме три въпроса: как изглежда роботът, какво може да направи и при какви условия го прави. Формата сама по себе си не отговаря на останалите два. Например NASA разработва Robonaut с акцент върху сръчността и използването на човешки инструменти, докато Boston Dynamics насочва електрическия Atlas към промишлени приложения. (nasa.gov)
Защо роботът изобщо да прилича на човек
Основният аргумент е практичен: машината да използва среда и оборудване, които вече са проектирани за хора. NASA посочва именно съвместимостта със съществуващи инструменти и устройства като предимство на Robonaut. Така целта не е непременно да се преустрои цялото работно място, а роботът да се приспособи към част от него. (nasa.gov)
Това обаче не изисква точно копиране на човешката анатомия. Boston Dynamics обяснява, че Atlas е проектиран да се движи по начин, подходящ за задачата, без да бъде ограничаван до човешкия диапазон на движенията. Човекоподобната конструкция е отправна точка, а не задължение всяко движение да изглежда човешко. (bostondynamics.com)
Оттук следва важен критерий за оценка: не „колко убедително прилича на човек“, а „каква работа позволява тази конструкция“. Това е редакционен извод от описаните инженерни цели, а не доказателство, че хуманоидът е най-подходящото решение за всяка задача.
Как работи един хуманоиден робот
Зад видимото движение стоят няколко различни технически задачи. Конкретното изпълнение зависи от модела, но Robonaut показва как се съчетават системи за машинно зрение, разпознаване на изображения, сензори, механични ръце и алгоритми за управление. (nasa.gov)
Възприемане на средата
Роботът трябва да получава информация за обектите и препятствията около себе си. Agility Robotics описва при Digit комбинация от цветни камери, лидар и инфрачервени сензори за дълбочина. Според производителя тази система позволява откриване на неочаквани препятствия и спиране или промяна на маршрута. Това е описание на конкретен продукт, а не гаранция за възможностите на всички хуманоиди. (agilityrobotics.com)
Управление на движението и равновесието
При ходещ робот не е достатъчно да се зададе крайната точка. Трябва да се управлява и устойчивостта по време на движението. Изследване върху по-ранна версия на Atlas разглежда как промени в момента и мястото на стъпването помагат за възстановяване на равновесието при външно въздействие. (arxiv.org)
Казано по-просто: понякога роботът трябва да стъпи по-рано или на друго място, вместо да продължи първоначално планираната крачка. Публикацията показва конкретен подход към този проблем, но не доказва, че всяка съвременна машина може надеждно да се справи с всяко блъскане или подхлъзване. (arxiv.org)
Работа с предмети
Хващането и използването на предмети е отделна задача от придвижването. При Robonaut водеща цел е сръчността на ръцете и съвместимостта с инструменти, предназначени за хора. Затова оценката на такъв робот трябва да включва не само походката, но и конкретните операции, които може да изпълни. (nasa.gov)
Три примера с различно предназначение
Atlas: промишлени задачи
Atlas е хуманоидният робот на Boston Dynamics. Компанията представя електрическата му версия като платформа за промишлена работа и описва изпитания при Hyundai за подреждане на компоненти в необходимата последователност. Сред посочените направления за развитие са обслужване на машини и комплектоване на поръчки. (bostondynamics.com)
Тук е важно разграничението между изпитвана задача и бъдещо разширяване на приложенията. Продуктовата страница описва процес на оценка, обучение за конкретната работа и интеграция. Следователно не бива да я четем като обещание, че роботът пристига готов за произволна дейност във всяка фабрика. (bostondynamics.com)
Digit: автономност в определен работен процес
Agility Robotics посочва, че Digit работи автономно в производствена среда по предварително определени работни процеси. Компанията разграничава това от дистанционното управление, използвано при първоначално картографиране на обекта или при развойна дейност. (agilityrobotics.com)
Особено показателно е описанието на работното пространство: производителят посочва обособена зона с ограничен достъп, физически прегради и защитни блокировки. Тоест „хуманоид, който работи в предприятие“ не означава автоматично „робот, който свободно се разхожда между хора“. (agilityrobotics.com)
Robonaut 2: изследвания и работа с инструменти
Robonaut 2 е разработен от NASA и General Motors с участието на Oceaneering. През 2011 г. става първият хуманоиден робот в космоса. Проектът изследва технологии, които могат да подпомагат хората при повтарящи се или рискови дейности. (nasa.gov)
Това е пример за изследователска платформа, а не за универсален космически работник. NASA посочва, че R2 се е върнал в космическия център „Джонсън“ през 2018 г.; затова старите кадри от станцията не трябва да се представят като доказателство за текущото му местоположение. (nasa.gov)
Къде са съществените ограничения
Умението има условия. Автономната работа по предварително зададен процес не доказва способност за изпълнение на произволна нова задача. Описанията на Digit и процеса по внедряване на Atlas показват значението на предварителната подготовка и конкретното приложение. (bostondynamics.com)
Равновесието е инженерна задача, не даденост. Изследванията върху Atlas разглеждат както методи за стабилизиране, така и ограниченията им. Успешен опит при определено въздействие не е доказателство за устойчивост във всички ситуации. (arxiv.org)
Енергията и интеграцията остават част от системата. Boston Dynamics описва самостоятелна смяна на батерията при Atlas и свързване със софтуерни системи на предприятието. Следователно оценката не приключва с механичните възможности: тя включва и начина, по който роботът поддържа работата си и получава задачи. (bostondynamics.com)
Безопасността не се доказва с външния вид. Описаните защитни мерки при Digit са напомняне, че човекоподобната машина продължава да изисква контролирани условия на работа. Производителските твърдения за безопасност не бива да се превръщат в обещание за нулев риск. (agilityrobotics.com)
Как да четем критично демонстрациите
Следните въпроси са редакционна рамка за оценка, а не технически стандарт:
- Каква точно задача виждаме – и какво остава извън кадър?
- Посочено ли е дали управлението е автономно или дистанционно?
- Демонстрацията показва ли изпитание, пилотен проект или обичайна работа?
- Ясно ли е кои условия трябва да останат непроменени?
- Има ли информация за неуспешните опити и необходимата човешка намеса?
- Кои възможности са налични и кои са само планирани?
За този текст най-полезният въпрос не е „доколко роботът е като нас“, а „какво точно е доказано, че може да прави“. Така впечатляващата демонстрация остава повод за любопитство, без да се превръща автоматично в доказателство за универсален помощник.
Източници
- Robonaut2 – NASA
- About Robonaut – NASA
- Atlas Humanoid Robot – Boston Dynamics
- FAQs – Agility Robotics
- An Electric New Era for Atlas – Boston Dynamics
- Walking Stabilization Using Step Timing and Location Adjustment on the Humanoid Robot, Atlas – arXiv
Забелязахте неточност? Пишете ни.